【教师简介】
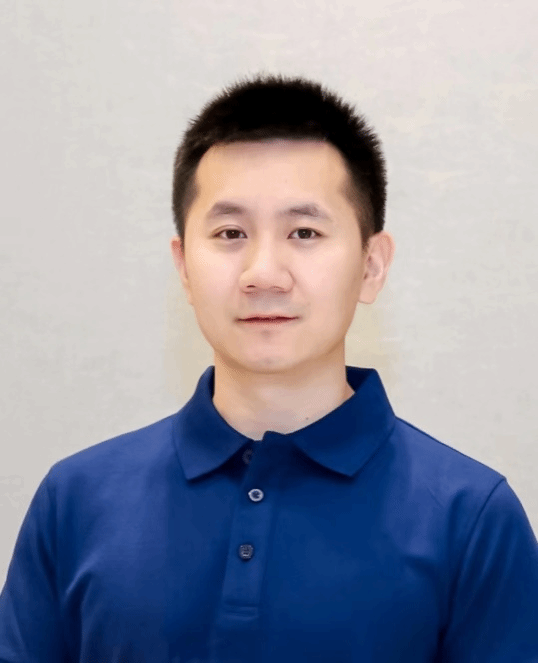
田浩,2014年本科毕业于华东师范大学软件工程学院,获得本校直博资格并于2020年获得工学博士学位;博士期间获得国家留学基金委公派联合培养博士生项目资助,前往美国马里兰大学访学交流;2020年至2022年于香港大学计算机科学与技术系进行博士后研究工作。研究方向为机器人具身智能学习、灵巧手抓取仿真和规划、人机交互等。目前已在TRO,TVCG, ICRA等机器人、图形学国际顶级期刊和会议上发表多篇论文,获得发明专利2项。目前主持贵州省基础研究计划面上项目一项,青年引导项目一项。担任TRO, IEEE VR, IEEE ICRA, IEEE RAL, ILE等国际期刊与会议审稿人,国内机器人操作系统ROS暑期学校讲师。
欢迎对具身智能相关领域感兴趣的同学联系!
邮箱:nick.tianh@gmail.com
【主要经历】
2010.09 – 2014.06 华东师范大学,软件工程学院,本科
2014.09 – 2020.03 华东师范大学,软件工程学院,博士
2018.03 – 2019.03 美国马里兰大学,联合培养博士
2020.07 – 2022.05 香港大学,计算机科学与技术系,博士后
2022.06 – 2024.02 华为海思,图灵机器人小组负责人,主任工程师
2024.06 – 至今 贵州师范大学,大数据与计算机科学学院
【主要贡献】
●发表论文
[1] Hao Tian, Chaoyang Song, Changbo Wang, Xinyu Zhang, Jia Pan. Sampling-Based Planning for Retrieving Near-Cylindrical Objects in Cluttered Scenes Using Hierarchical Graphs [J]. IEEE Transactions on Robotics, 2023, 39(1):165-182. (SCI, 中科院1区 TOP, IF:7.8)
[2] 王晓媛, 田浩, 王长波. 虚拟手自然抓取动作生成研究[J]. 计算机辅助设计与图形学学报, 2020, 32 (09): 1502-1508. (EI, IF:1.017)
[3] Hao Tian, Changbo Wang, Dinesh Manocha, Xinyu Zhang. Transferring Grasp Configurations using Active Learning and Local Replanning [C]. IEEE International Conference on Robotics and Automation (ICRA). May, 20-24, 2019, Montreal, Canada. (CCF-B,机器人领域顶会)
[4] Hao Tian, Changbo Wang, Dinesh Manocha, Xinyu Zhang. Realtime Hand-Object Interaction using Learned Grasp Space for Virtual Environments [J]. IEEE Transactions on Visualization and Computer Graphics, 2019, 25(8):2623-2635. (SCI, 中科院 1 区, CCF-A, IF: 5.2)
[5] Hao Tian, Changbo Wang, Xinyu Zhang. A Realtime Virtual Grasping System for Manipulating Complex Objects [C]. IEEE Conference on Virtual Reality and 3D User Interfaces (VR). March, 18-22, 2018, Reutlingen, Germany. (会议论文,CCF-A)
[6] Hao Tian, Changbo Wang, Dinesh Manocha, Xinyu Zhang. Interactive Grasping for High-genus Objects using Configuration Space Learning [C]. 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS). (会议论文,CCF-C)
[7] Hao Tian, Xinyu Zhang, Changbo Wang, Jia Pan, Dinesh Manocha. Efficient Global Penetration Depth Computation for Articulated Models [J]. Computer-Aided Design, 2016, 70: 116-125. (SCI, 中科院 2 区,CCF-B,IF: 4.3)
●参与项目
1. 面向机器人灵巧手抓取的多模态数据智能标注研究(贵州省基础研究计划面上项目,2026-2028,主持)
2. 基于图强化学习的机器人智能抓取策略研究(贵州省基础研究计划青年引导项目,2025-2027,主持)
3. 面向个性化服装制造的三维设计与灵巧机器人缝纫技术研究(国家自然科学基金委-香港研究资助局联合2017-2020,参与)
4. 基于多源数据的可视模型与环境构建及其动态仿真(国家自然科学基金项目 2016.1-2020.12,参与)
5. 基于昇腾AI平台的复合四足机器狗自主巡检方案 (华为海思,链接http://v.jstv.com/a/20220806/1659786020724.shtml)
6. 基于昇腾的气球机器人平台 (华为海思)
●社会服务
1. 国际期刊IEEE Transactions on Robotics审稿人
2. 国际会议IEEE Conference on Virtual Reality and 3D User Interfaces (VR) 审稿人
3. 国际期刊IEEE Robotics and Automation Letters 审稿人
4. 国际会议IEEE International Conference on Robotics and Automation (ICRA) 审稿人
5. 国际会议IEEE International Conference on Intelligent Robots and Systems (IROS) 审稿人
6. 2017,2019,2021,2023 年 机器人操作系统(ROS)暑期学校讲师
●获奖情况
1. 2025年度大数据系优秀教师
2. 指导本科生获《2024睿抗机器人开发者大赛(RAICOM)贵州省XC大数据竞赛项目》三等奖